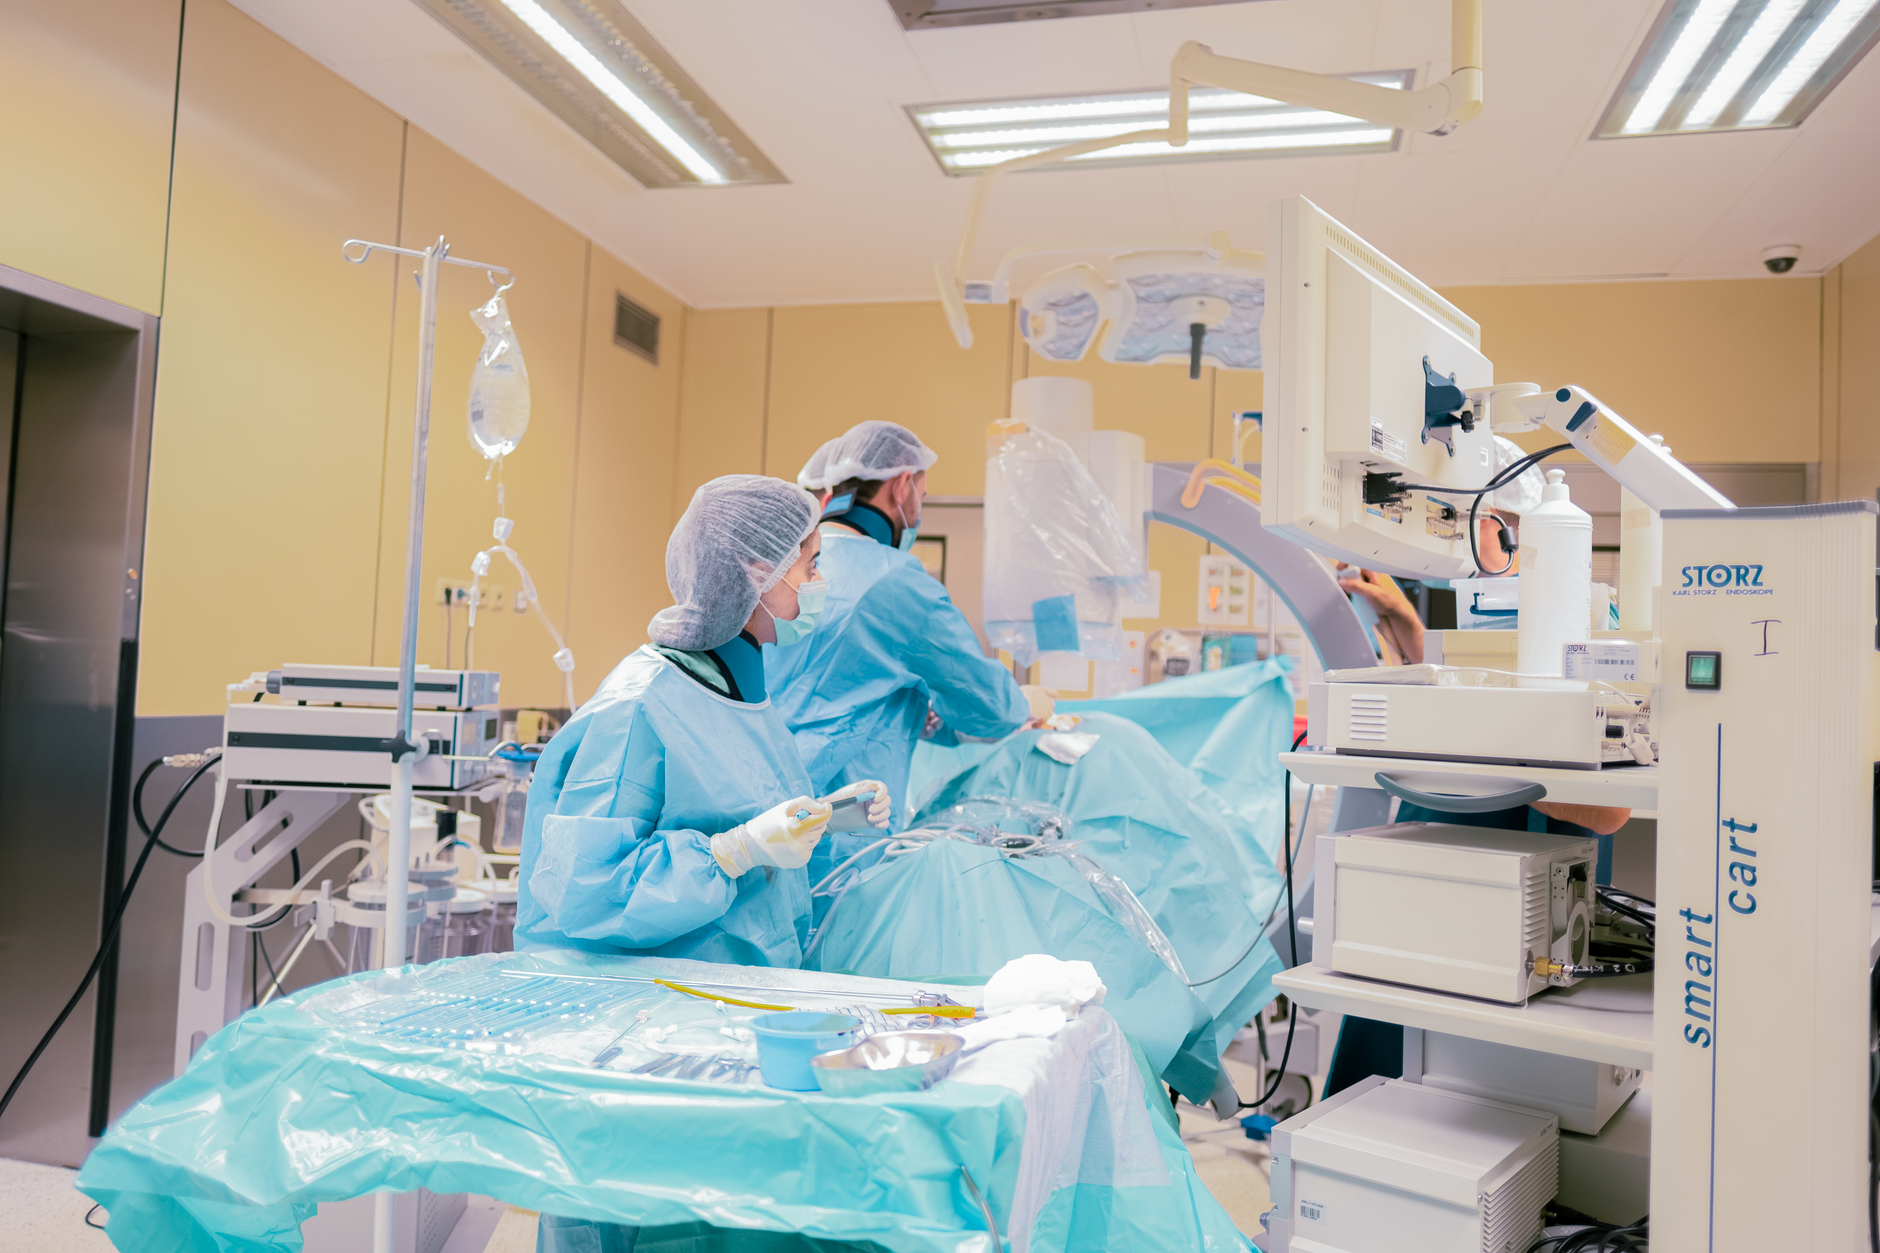
Kai pirmą kartą išgirstu frazę „chirurginis robotas“, dauguma žmonių įsivaizduoja kažką panašaus į kino filmų androidus, kurie savarankiškai atlieka operacijas. Realybė šiek tiek nuobodesnė, bet iš IT perspektyvos – kur kas įdomesnė. Tai iš esmės sudėtinga mechatroninė sistema, valdoma per programinę įrangą, kuri sujungia real-time duomenų apdorojimą, tikslią motorikos kontrolę ir vaizdo analizę į vieną darnų kompleksą. Ir kaip bet kuri sudėtinga sistema, ji turi savo architektūrą, silpnąsias vietas bei technologinius iššūkius, apie kuriuos verta pakalbėti ne tik medicinos, bet ir technologijų kontekste.
Kas iš tikrųjų slepiasi po chirurgo rankomis
Populiariausia sistema pasaulyje – da Vinci – dažnai klaidingai vadinama „robotu, kuris operuoja“. Iš tikrųjų chirurgas visą laiką sėdi prie konsolės ir valdo instrumentus rankomis bei kojų pedalais, o sistema tik perduoda ir transformuoja jo judesius į precizišką instrumentų valdymą. Tai vadinama teleoperacija arba master-slave architektūra – terminas, gerai pažįstamas robotikos inžinieriams.
Techniniu požiūriu čia veikia keli sluoksniai: judesio jutikliai konsolėje, valdiklis, kuris interpretuoja signalus ir filtruoja natūralų rankos drebėjimą (tremor filtering), tada duomenys per šyną keliauja į mechaninę roboto ranką prie paciento. Visas šis procesas turi vykti su minimaliu delsimu – idealiu atveju mažiau nei 200 milisekundžių, nes bet koks vėlavimas tarp rankos judesio ir instrumento reakcijos gali sukelti chirurgo dezorientaciją.
Programinė įranga, kuri neleidžia klysti
Vienas įdomiausių aspektų – kaip programinė įranga kompensuoja žmogiškas klaidas. Sistemos naudoja algoritmus, kurie automatiškai sumažina judesio amplitudę (pavyzdžiui, 3:1 arba 5:1 santykiu), taigi didelis rankos judesys konsolėje virsta minimaliu instrumento judesiu paciento kūne. Tai leidžia atlikti manipuliacijas, kurios žmogaus ranka tiesiogiai būtų neįmanomos dėl fiziologinio drebėjimo.
Be to, dauguma modernių sistemų turi integruotus saugos „interlockus“ – jei chirurgas trumpam atsitraukia nuo konsolės arba prarandamas vaizdo signalas, instrumentai automatiškai sustabdomi. Tai panašu į fail-safe mechanizmus pramoninėje automatikoje, tik čia kaina klaidos yra žmogaus gyvybė, todėl testavimo ir sertifikavimo procesai yra žymiai griežtesni nei įprastoje programinėje įrangoje.
Vaizdo apdorojimas ir dirbtinis intelektas operacinėje
3D vaizdo kameros, integruotos į roboto ranką, perduoda vaizdą su padidinimu iki 10 kartų, o naujausios kartos sistemos jau naudoja kompiuterinę regą audinių atpažinimui. Čia į žaidimą įsijungia mašininis mokymasis – algoritmai, treniruoti ant tūkstančių anksčiau atliktų operacijų vaizdo įrašų, gali padėti atpažinti kraujagysles, nervus ar audinių ribas realiu laiku, paryškindami jas ekrane.
Tai vadinama augmented reality overlay operacinėje, ir tiesą sakant, tai viena greičiausiai besivystančių sričių. Kai kurie prototipai jau eksperimentuoja su prognostiniais modeliais, kurie įspėja chirurgą apie galimą riziką dar prieš pjūvį, remdamiesi paciento anatomijos skenavimais (CT, MRI) sujungtais su realaus laiko vaizdu per procesą, vadinamą image fusion arba registration.
Tinklo infrastruktūra ir kodėl 5G čia ne prabanga, o būtinybė
Įdomiausia dalis IT specialistui – nuotolinės operacijos. Jei chirurgas ir pacientas yra skirtinguose miestuose ar net šalyse, viskas priklauso nuo tinklo latency ir stabilumo. 2001 metais įvyko pirmoji transatlantinė operacija (vadinamoji „Lindbergh operation“) tarp Niujorko ir Strasbūro, naudojant specialiai optimizuotą optinį ryšį. Tai buvo įrodymas koncepcijos, bet praktinis pritaikymas platesniu mastu tapo įmanomas tik atsiradus žemos latencijos tinklams.
5G tinklai su edge computing sprendimais dabar leidžia sumažinti delsimą iki tokio lygio, kad nuotolinė chirurgija tampa realistiška ne tik demonstracijoms, bet ir kasdieniam naudojimui atokiuose regionuose, kur trūksta specialistų. Kinija ir kai kurios kitos šalys jau bandė atlikti operacijas per šimtus kilometrų naudodamos 5G ryšį – tai puikiai parodo, kaip telekomunikacijų infrastruktūra tiesiogiai veikia sveikatos apsaugos prieinamumą.
Kibernetinis saugumas – tema, kurios niekas nemėgsta aptarinėti
Čia prieinama prie mažiau patrauklios, bet svarbios temos. Chirurginiai robotai yra prijungti prie tinklo, turi programinę įrangą, kurią reikia atnaujinti, ir – kaip bet kuris IoT įrenginys – potencialiai pažeidžiami atakoms. Tyrėjai jau demonstravo koncepcinius atakų scenarijus (taip vadinamus proof-of-concept), kuriuose pavyko trikdyti signalo perdavimą tarp konsolės ir roboto rankos arba sukelti dirbtinį vėlavimą.
Problema ta, kad medicininė įranga dažnai naudoja senesnes operacines sistemas ar protokolus, kurie nebuvo projektuoti su šiuolaikinio kibernetinio saugumo mąstysena. Gamintojai palaipsniui integruoja šifravimą, autentifikaciją tarp komponentų ir segmentuotus tinklus ligoninėse, bet tai lėtas procesas, nes bet koks programinės įrangos pakeitimas medicinos įrenginyje reikalauja pakartotinio sertifikavimo (pavyzdžiui, FDA ar CE ženklinimo atveju). Tai kuria įtampą tarp saugumo atnaujinimų greičio ir reguliavimo biurokratijos.
Duomenys, kuriuos generuoja kiekviena operacija
Vienas dalykas, apie kurį mažai kalbama viešai – kiek duomenų sugeneruoja viena operacija. Vaizdo srautas, judesio telemetrija, instrumentų naudojimo žurnalai – visa tai gali siekti dešimtis gigabaitų per procedūrą. Ligoninės ir gamintojai kaupia šiuos duomenis analitikai, kuri padeda tobulinti algoritmus, mokyti chirurgus ir netgi prognozuoti komplikacijas.
Bet čia iškyla duomenų privatumo klausimas – juk vaizdo įrašai iš operacinės yra jautrūs medicininiai duomenys, patenkantys po GDPR (Europoje) arba HIPAA (JAV) reguliavimu. Debesijos saugyklų naudojimas tokiems duomenims saugoti reikalauja labai atidaus architektūros projektavimo – anonimizavimo, šifravimo ramybėje ir perdavimo metu, prieigos kontrolės pagal vaidmenis. Tai iš esmės ta pati duomenų valdymo problema, su kuria susiduria bet kuri didelė sveikatos technologijų kompanija, tik čia statymai aukštesni.
Ką verta žinoti, jei domiesi šia sritimi rimčiau
Jeigu esi IT specialistas ar tiesiog smalsus žmogus, norintis giliau suprasti šią sritį, štai keletas praktinių minčių, kurios gali būti naudingos:
- Sekite reguliavimo pokyčius – FDA ir EMA reguliariai atnaujina gaires medicininės programinės įrangos sertifikavimui, ypač dėl AI komponentų. Tai keičiasi greičiau nei atrodo.
- Domėkitės DICOM ir HL7 standartais – jei norite suprasti, kaip medicininiai vaizdai ir duomenys apskritai keliauja tarp sistemų, be šių standartų neapsieisite.
- Nepamirškite latencijos matematikos – jei planuojate ar analizuojate nuotolinės chirurgijos projektus, 200 ms riba nėra atsitiktinė – tai fiziologinė riba, kurią peržengus chirurgo reakcija tampa nesaugi.
- Kibernetinis saugumas nėra papildoma funkcija – jei kada nors projektuosite ar vertinsite medicininę IoT sistemą, saugumas turi būti įtrauktas nuo pirmos dienos, o ne pridėtas vėliau kaip pleistras.
- Sekite edge computing plėtrą – būtent ši technologija, o ne pats 5G savaime, realiai sprendžia delsos problemą sudėtingose sistemose.
Vietoj skalpelio – kodo eilutė
Chirurginiai robotai puikiai parodo, kaip medicina ir informacinės technologijos susilieja į vieną nedalomą sistemą – čia programinės įrangos klaida gali turėti tiesiogiai fizines pasekmes, o tinklo delsa tampa medicinine, ne tik technine problema. Tai sritis, kurioje inžinieriai, gydytojai ir reguliuotojai priversti kalbėti ta pačia kalba, nors jų prioritetai istoriškai buvo labai skirtingi.
Ateityje tikriausiai matysime vis daugiau autonomijos elementų – ne visiškai savarankiškas operacijas, bet vis daugiau AI pagalbos sprendimų priėmimo metu, geresnę integraciją su prieš tai atliktais skenavimais ir platesnį nuotolinės chirurgijos pritaikymą regionuose, kuriuose specialistų tiesiog trūksta. Bet kad tai veiktų patikimai, reikės ne tik geresnių robotų – reikės geresnės infrastruktūros, griežtesnio kibernetinio saugumo ir aiškesnio duomenų valdymo. Technologija čia jau seniai aplenkė reguliavimą, ir būtent ta įtampa tarp galimybių ir atsakomybės, manau, apibrėš kitą dešimtmetį šioje srityje.